群体机器人系统能够通过个体间简单的局部交互涌现出多样而复杂的集群行为。然而,现有的群体机器人系统往往依赖复杂的个体功能或控制策略来支撑交互行为,从而制约了系统的可扩展性与适应性。
近日,清华大学机械系李曙光课题组提出了一种各向异性主动变形的集群机器人平台“TriHex”。该平台的每个“机器人材料单元”由单个电机和腱绳驱动,可在正三角形与正六边形之间连续变形;通过调节这种单元的排列方式和变形程度,平台在集群层面实现了可编程刚度、可控固-液相变和动态孔隙率调节,并展示了集群迁移与结构重构等功能。该研究表明,简单个体的局部机械变形与力学交互可涌现出复杂集体行为,为新型机器人材料、可重构超材料及自适应机器人系统的设计提供了新思路。
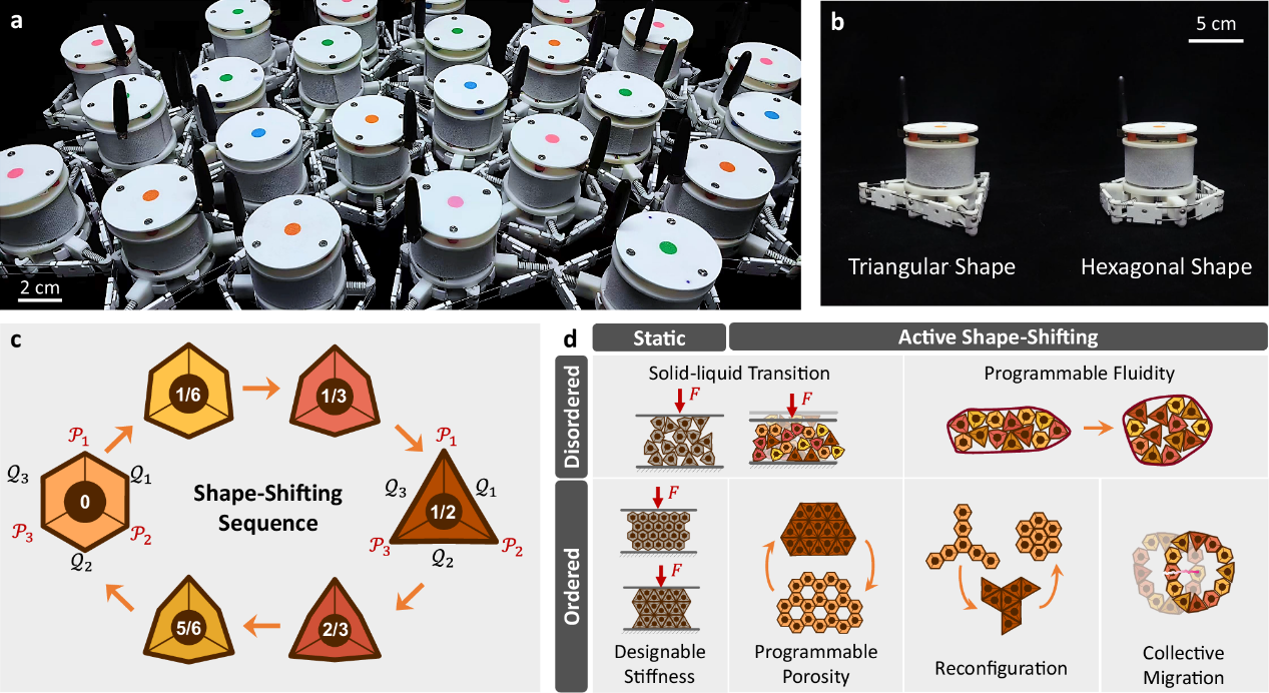
图1. TriHex系统及其功能展示
该成果以“可实现多样集群行为的各向异性变形机器人材料”(Anisotropic shape-shifting robotic matter enabling versatile collective behaviors)为题,于近期发表在国际学术期刊《自然·通讯》(Nature Communications)。清华大学机械系2022级直博生张芸嘉为论文第一作者,机械系李曙光副教授为论文通讯作者。清华大学未央书院2022级本科生黄晨轩对本文做出贡献。该研究得到了“清华大学-丰田联合研究基金”的资助。
论文链接:https://www.nature.com/articles/s41467-026-76768-x
供稿:张芸嘉
编辑:王婧
审核:熊卓、周明、程嘉