10月15日,2026国际学术周系列活动——物理人工智能赋能制造分论坛(Physical AI-Empowered Manufacturing)在清华大学李兆基科技大楼举行。
论坛围绕“探索物理人工智能赋能制造技术”这一主题,邀请来自清华大学、香港理工大学、香港城市大学、新加坡科技研究局、法国国家科学研究中心及印度尼西亚万隆理工学院的专家学者,就机器人、人工智能与智能制造等前沿方向展开学术交流。
论坛共包含8场主题报告和实验室参观活动。报告人结合各自研究工作,从精密加工、工业检测、柔性材料操作及复杂环境作业等具体需求出发,探讨物理机理、感知学习与运动控制相结合的研究方法,交流物理人工智能赋能制造的技术进展与应用挑战。
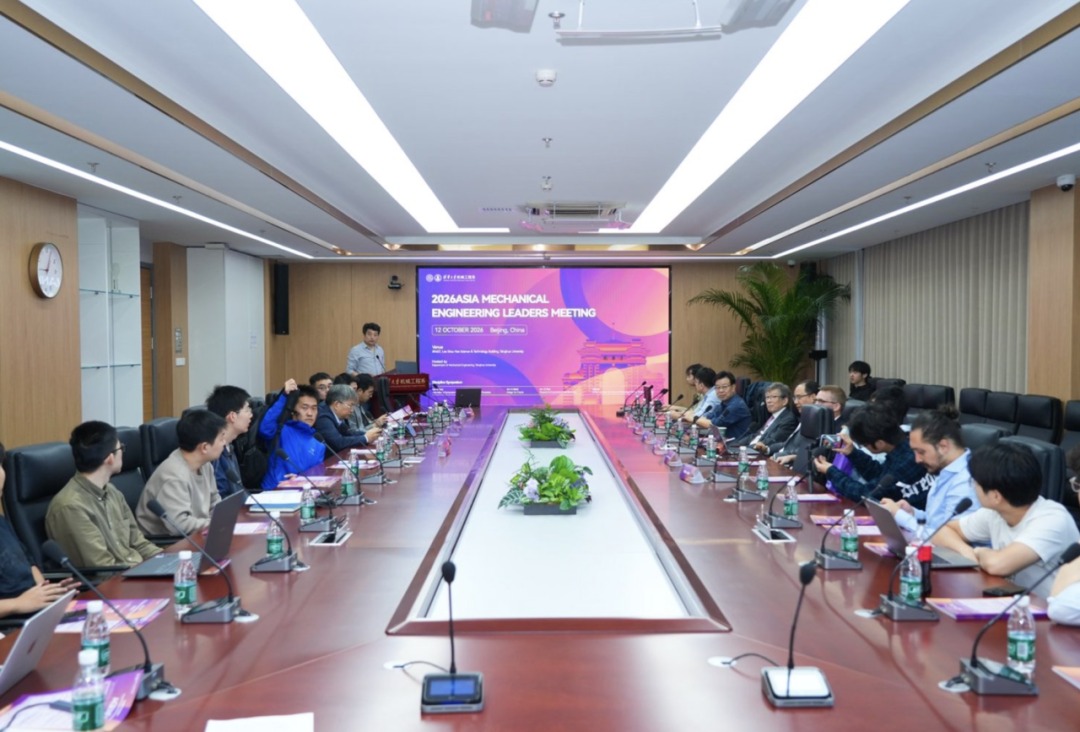
本次论坛由清华大学机械工程系制造工程研究所和机电电子工程研究所联合主办,是2026机械工程系国际学术周(FUTURE DESIGN & MANUFACTURING 2026)的系列活动之一,由机械工程系李曙光、邵珠峰两位副教授及徐静教授共同牵头组织。
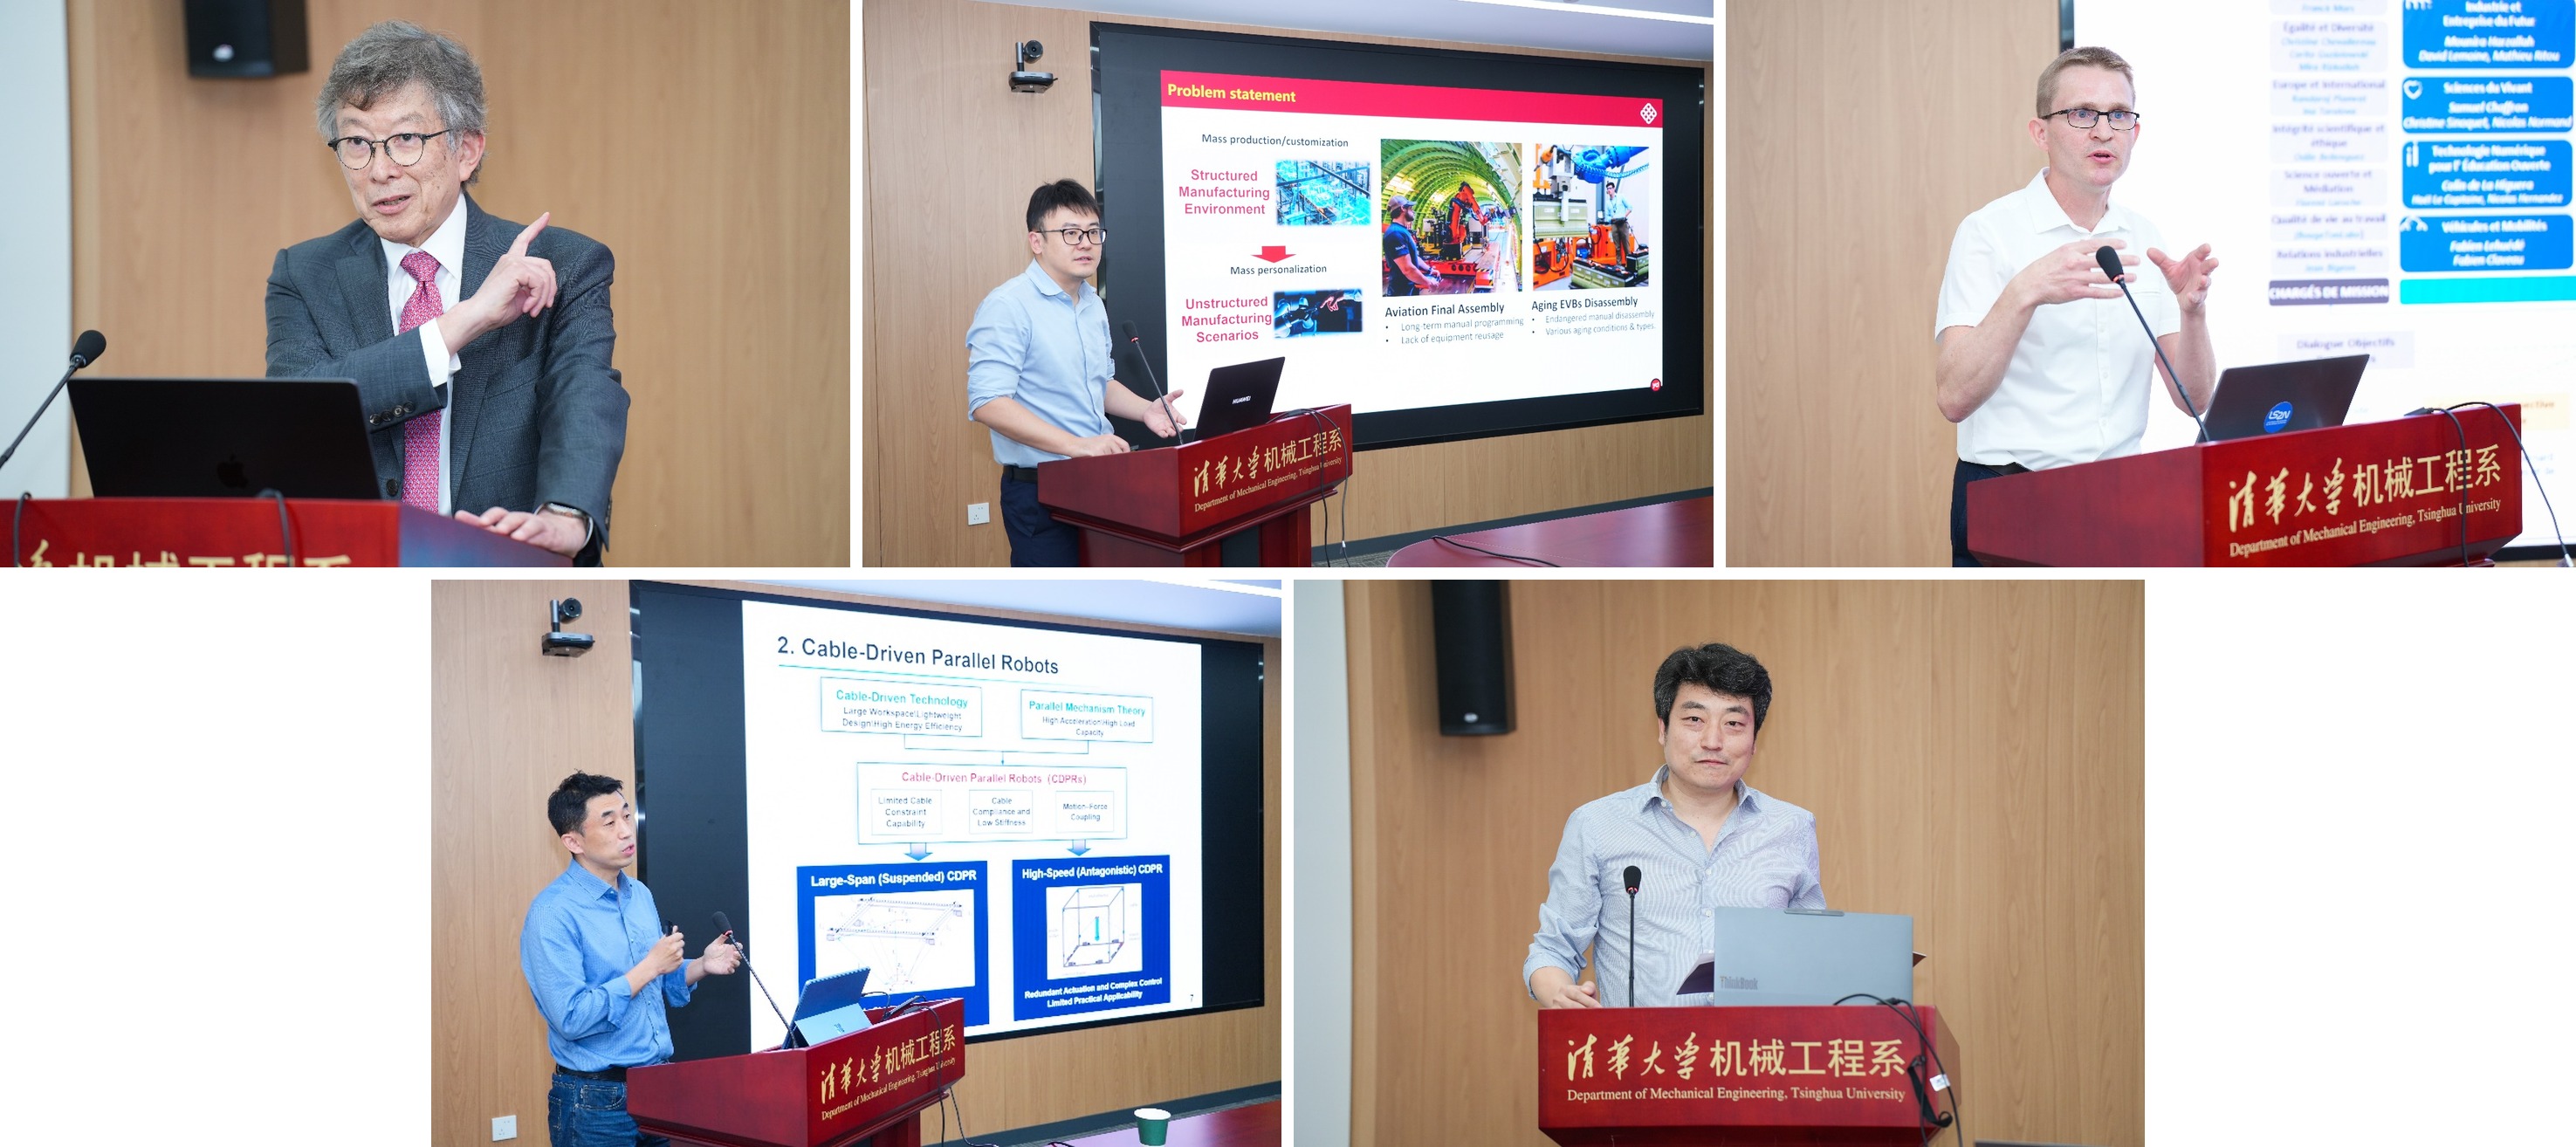
上午议程由李曙光副教授主持。4位专家依次分享课题组代表性研究成果,介绍物理人工智能赋能机器人、面向工业场景开展设计与制造的前沿探索。
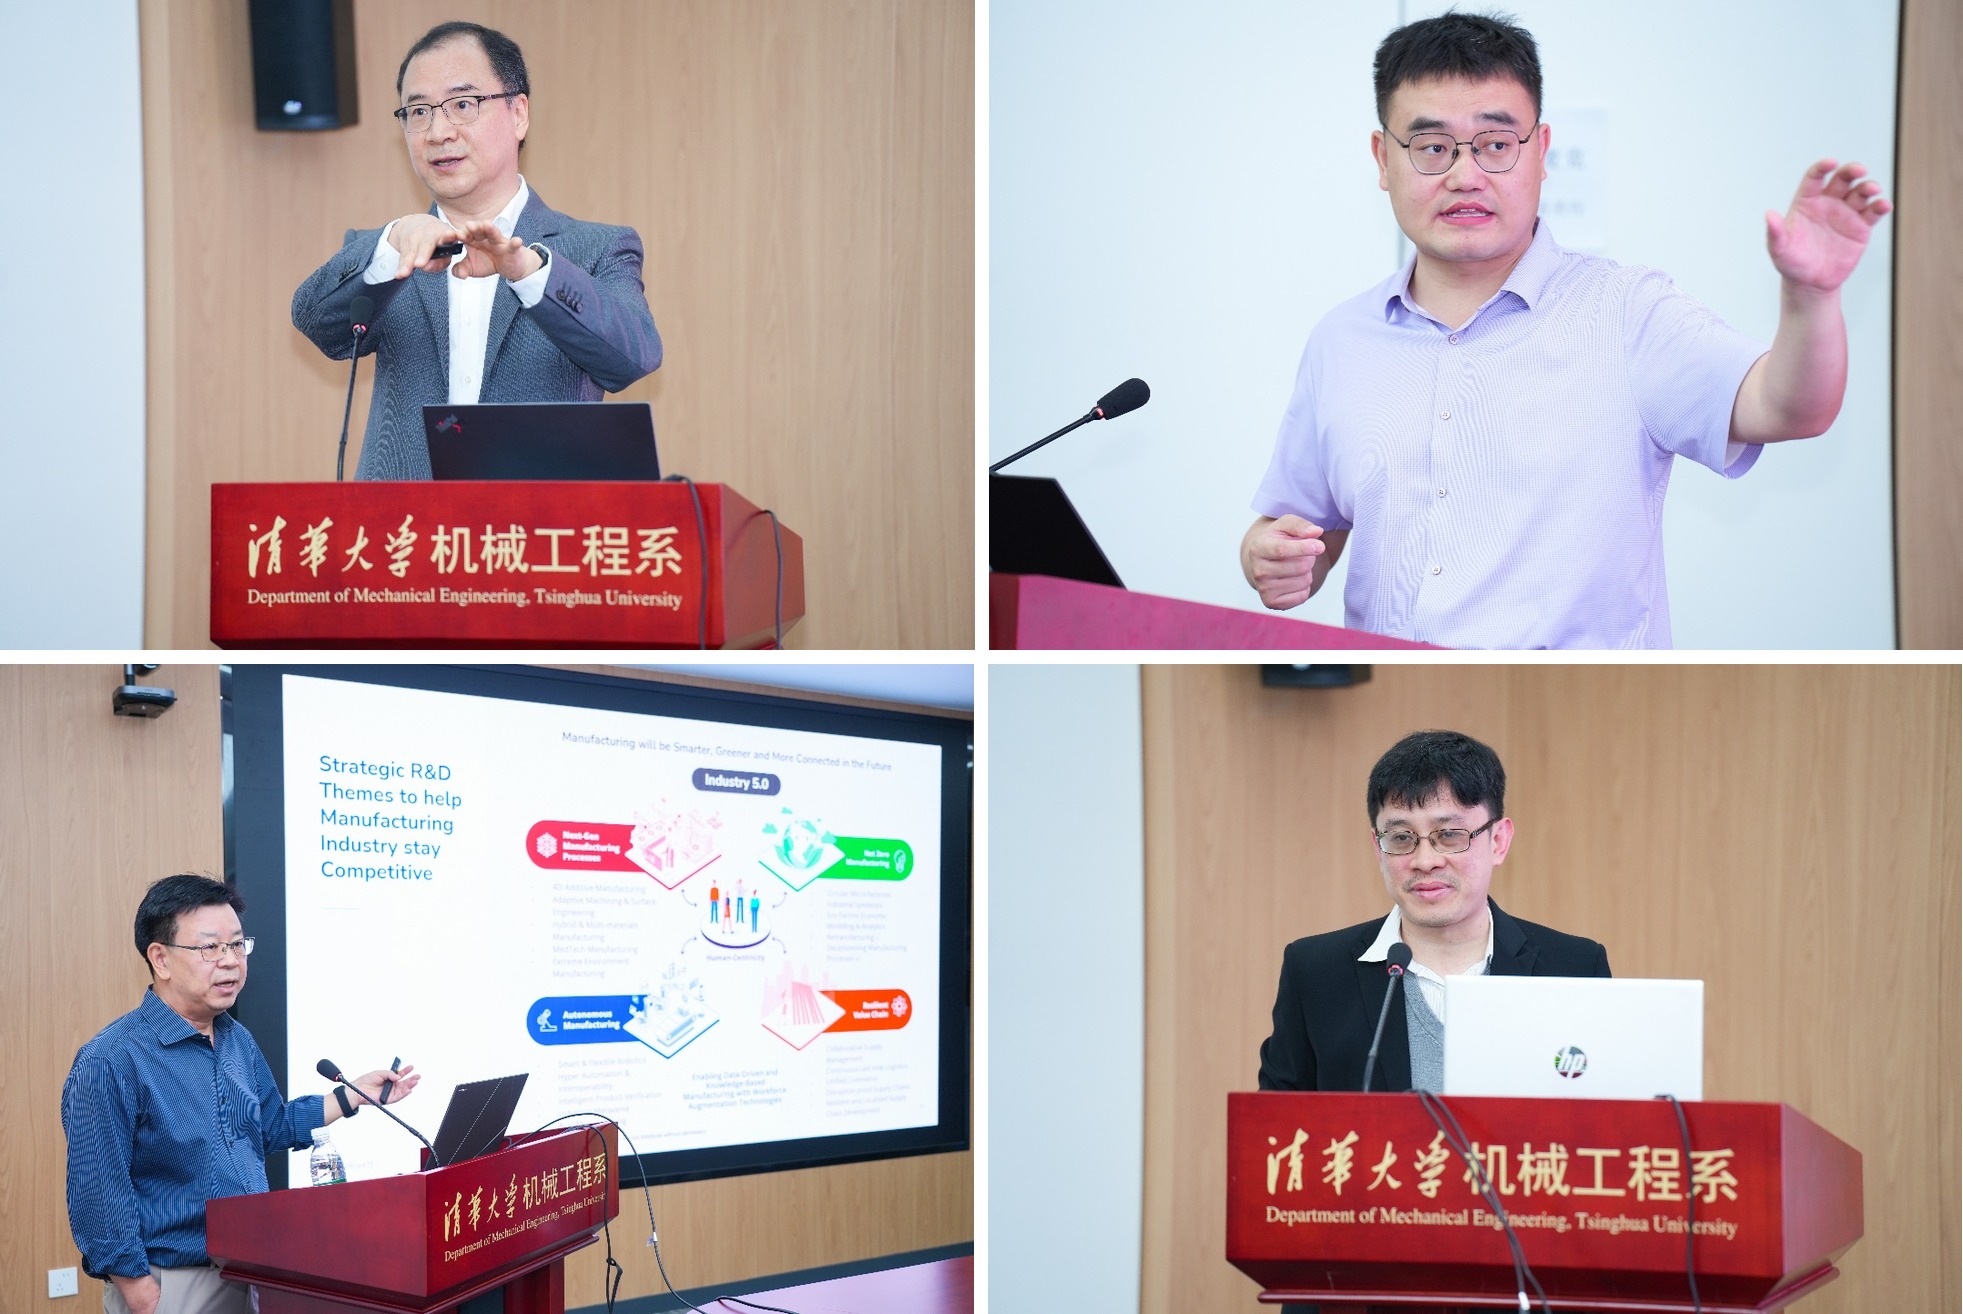
香港理工大学智能机器人与自动化讲席教授、加拿大工程院院士ZHANG DAN以《面向未来的人工智能与机器人创新》为题作报告。他结合旋翼无人机在海上平台起降与空中作业的需求,介绍双模式空中变结构机器人的设计与优化思路,讨论海上平台运动带来的着陆难题,以及通过机构设计、动力学建模和自适应缓冲控制改善着陆效果的方法。报告以具体作业场景说明机器人创新需要统筹结构性能与控制策略,为复杂环境下的机器人设计提供了研究思路。
清华大学机械工程系副研究员王冬围绕《深度学习赋能机床数字孪生》作报告,以大型轴类零件磨削精度提升为例,介绍加工过程中关键数据难以直接测量这一问题的解决路径。他通过构建磨床增强数字孪生框架,利用深度神经网络处理核心参数的时变特性,动态修正孪生模型,并据此生成补偿指令。相关实验验证了该方法的有效性,展示了深度学习与机理建模协同服务精密加工的应用价值。
新加坡科技研究局(A*STAR)高级首席科学家Zhang Jingbing以《面向自主制造的领域专用机器人基础模型》为题,围绕制造场景对系统可靠性、重复性、适应性和数据安全的要求,介绍领域专用机器人基础模型的研发目标、关键挑战与技术路线。他结合自适应操作、人机协作和自动化检测等案例,讨论如何提升机器人在动态生产环境中的鲁棒性与可信性,为基础模型应用于自主制造提供了参考。
印度尼西亚万隆理工学院副教授Mohammad Kemal Agusta作《深度学习增强的气体泄漏检测超声波束形成》报告,将交流议题拓展至工业检测场景。报告围绕深度学习与超声波束形成技术的结合,探讨面向气体泄漏检测的技术方法,为人工智能与工程声学的交叉应用提供了交流视角。
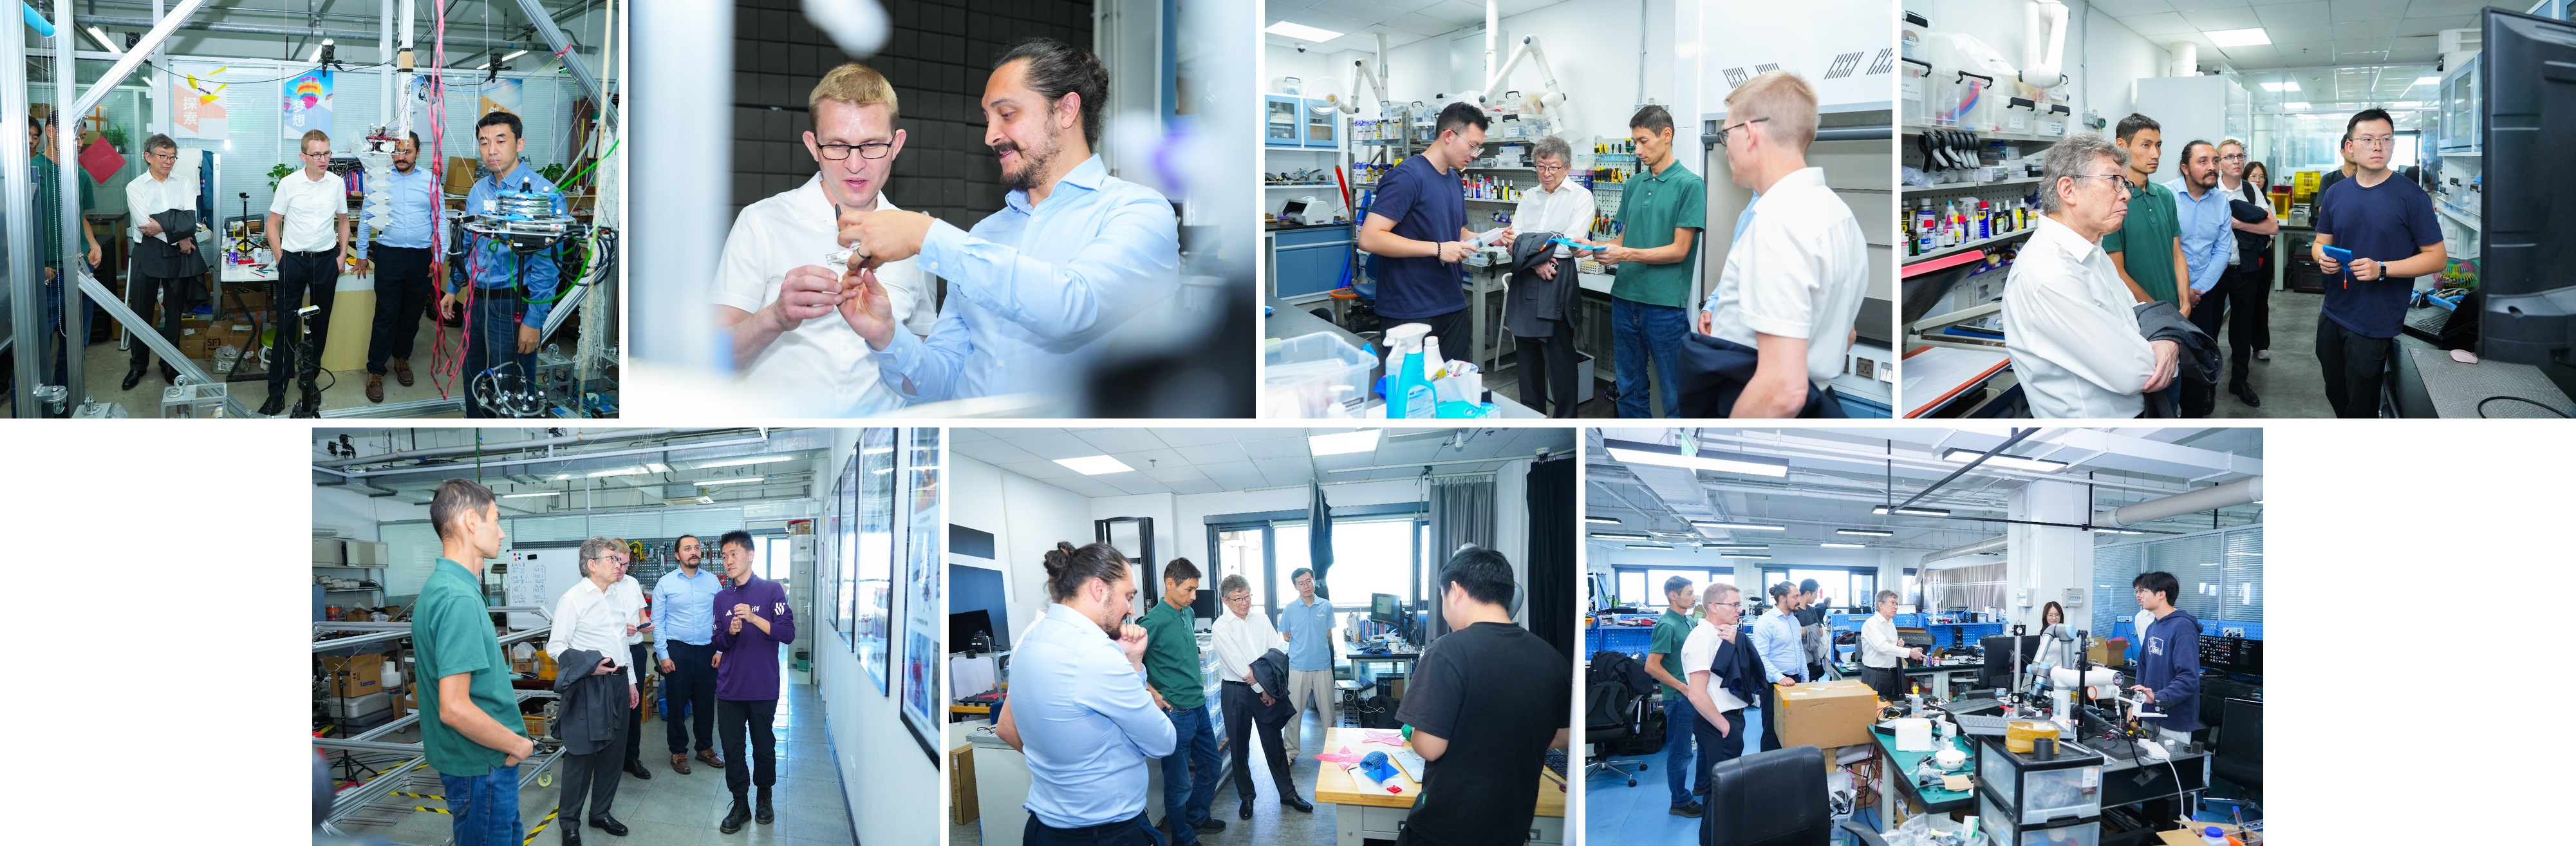
午后,与会代表参观了邵珠峰副教授、唐晓强教授、徐静教授与李曙光副教授的实验室,了解各课题组的研究方向与相关工作。参观过程中,与会代表对各课题组的研究表现出浓厚兴趣,对相关工作的创新性与应用价值给予积极评价。实验室参观将会场中的学术交流延伸至科研现场,增进了不同研究团队之间的了解。
下午报告环节,4位专家围绕柔性材料操作、人机技能迁移及索驱机器人等方向,分享提升机器人作业能力的技术路径,进一步探讨物理先验与智能算法融合应用中的难点与思路。
香港城市大学机器人系统讲席教授Kazuhiro Kosuge以《超越刚性物体的无夹具服装制造机器人学习与控制》为题,聚焦织物易变形、状态复杂、存在自遮挡等操作难点,介绍融合感知、模型控制与学习方法的双臂机器人缝纫系统。他结合织物边缘检测、褶皱状态估计、缝纫轨迹控制和织物展平对齐等研究,展示机器人处理柔性材料的技术进展。报告阐述了控制方法的性能保障与学习方法的泛化能力相互补充的思路,为机器人从刚性零件加工拓展至柔性材料操作提供了启发。
香港理工大学长聘副教授ZHENG PAI以《迈向具身智能制造系统》为题,从第一视角的人机技能迁移与自主学习出发,介绍融合多模态自然交互、跨场景技能迁移及域模型的研究方案。他围绕人类隐式技能的自然获取、技能向机器人的高效迁移与泛化,以及多机械臂的快速部署与具身执行等问题,探讨人机共融制造的实现路径,为机器人学习人的操作经验并适应不同制造任务提供了新的思路。
法国国家科学研究中心(CNRS)研究主任Stéphane Caro以《索驱并联机器人从工业应用到建筑机器人》为题,介绍索驱并联机器人的设计、建模及工作空间分析进展。他结合房屋三维打印与建筑工地作业等场景,讨论这类机器人运动部件质量低、工作空间大、构型可重构等特点及其应用潜力,展示机器人机构研究与工业、建筑需求相结合的实践方向。
清华大学机械工程系副教授邵珠峰作《索驱机器人从大空间定位到轻量化操作》报告,围绕索并联机器人和索驱机械臂两类平台,介绍团队在跨尺度索驱机器人设计与性能提升方面的研究进展。他从大空间定位任务中的构型设计和精度保障,延伸至轻量化机械臂的结构设计、控制与学习方法,并结合典型任务实验,讨论不同尺度索驱系统的共性问题和技术迁移路径,呈现了团队在索驱机器人领域的系统研究成果。
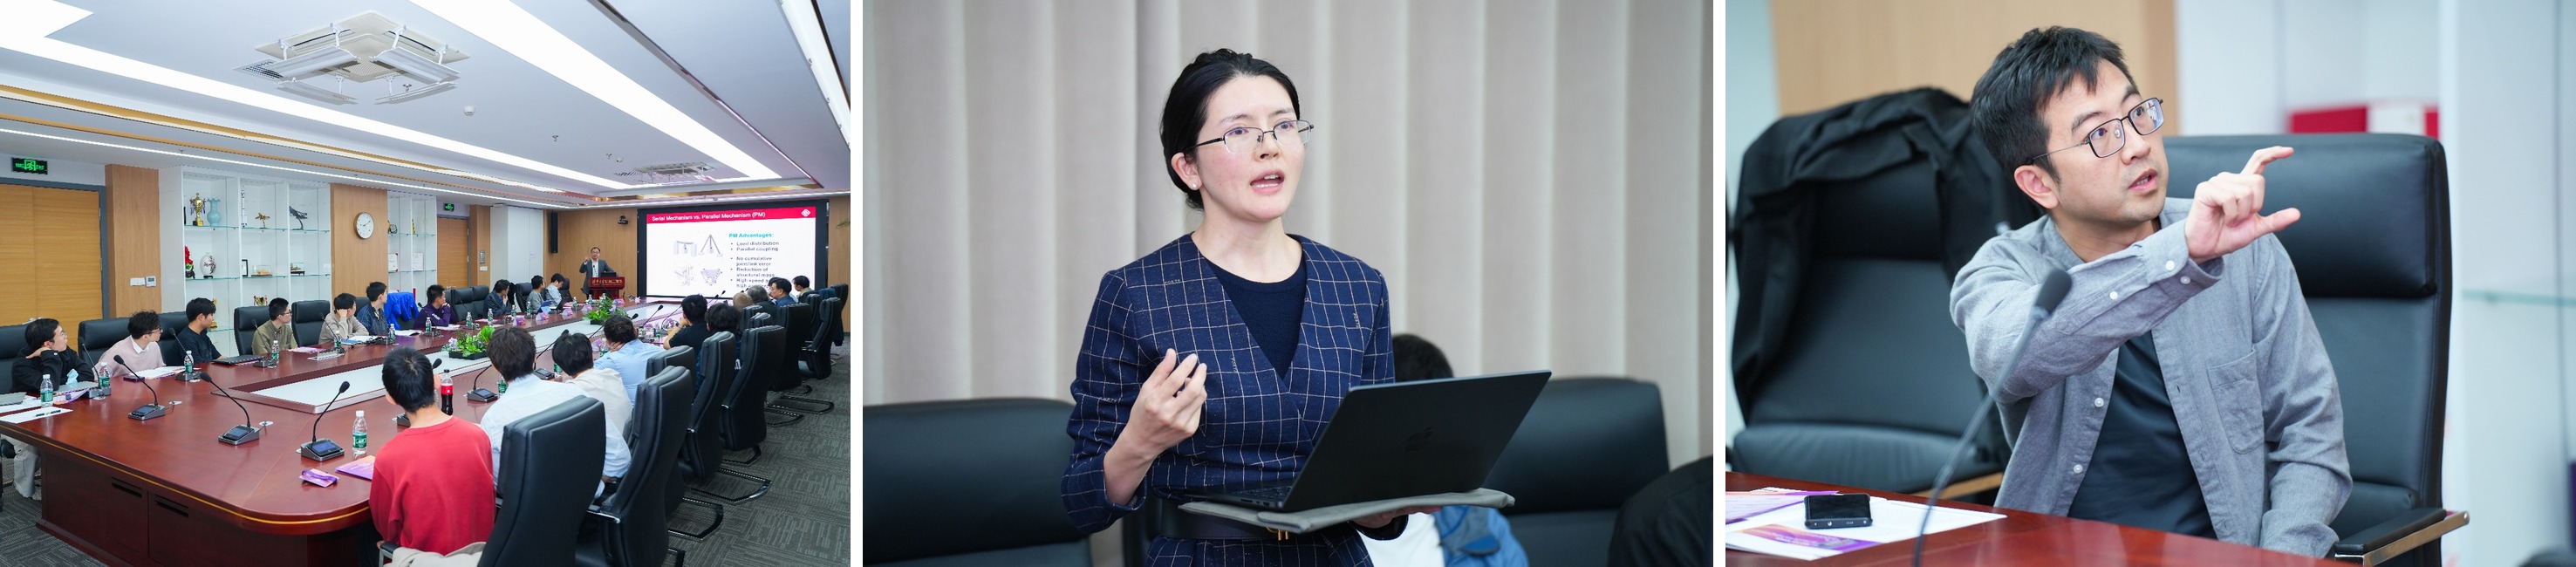
参会师生在报告间隙及会后与专家深入互动、交流想法。各场报告围绕加工精度、系统可靠性、技能迁移及复杂对象操作等问题提供了具体案例,实验室参观则增进了与会学者对各课题组研究工作的认识。
本次论坛搭建起开放共享的学术交流平台,促进了不同高校与科研机构团队之间的思想碰撞与智慧涌流,也为未来跨课题组、跨机构的深度合作奠定了坚实基础、播下了种子。
供稿:李曙光、冷舒、贺一鸣
编辑:王婧
审核:熊卓、周明、程嘉